Koreanisches Eisenbahnforschungsinstitut startet Entwicklung autonomer Schieneninspektionsroboter
de.wedoany.com-Bericht: Das Koreanische Eisenbahnforschungsinstitut hat ein Projekt zur Entwicklung von Kernkompetenzen für die Schieneninspektion auf Basis spezieller Eisenbahnroboter gestartet. Geplant ist, virtuelle Eisenbahnumgebungen als „dynamische Lernfelder" zu nutzen, um Roboter für autonome und sichere Inspektionen zu trainieren.
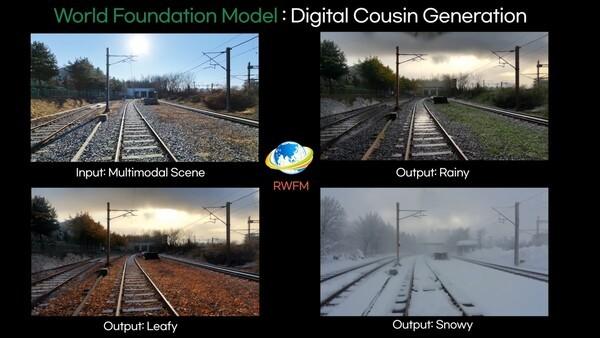
Das Projekt wurde am 22. vom Koreanischen Eisenbahnforschungsinstitut (Korea Railroad Research Institute, KRRI) angekündigt. Das Kernziel besteht darin, autonome Inspektionsroboter in einer durch digitale Zwillinge erstellten virtuellen Eisenbahnumgebung wiederholt lernen und verschiedene Gleiszustände sowie Gefahrensituationen erleben zu lassen. Dadurch soll das traditionelle, reaktive Eisenbahninstandhaltungssystem in ein präventives und autonomes Inspektionssystem umgewandelt werden.
Die Schieneninspektion steht derzeit vor mehreren komplexen Herausforderungen, darunter Sicherheitsrisiken für das Personal, unzureichende Daten zu seltenen Defekten sowie Unterschiede in den Inspektionsergebnissen aufgrund unterschiedlicher Erfahrung der Bediener. Die geringe Anzahl tatsächlicher Unfälle oder Defekte erschwert die Gewinnung ausreichender KI-Lernproben und macht es unmöglich, gefährliche Situationen vor Ort wiederholt zu testen. Um diese Einschränkungen zu überwinden, plant das Institut, mit Drohnen, Kameras und LiDAR Daten realer Gleise und der Umgebung zu erfassen, einen dreidimensionalen virtuellen Raum zu schaffen und diesen als digitales Lernfeld für das Training der visuellen Wahrnehmung und Bewegungssteuerung der Roboter zu nutzen.
Im virtuellen Raum können plötzliche Variablen wie Gleisüberschreitungen und Hindernisse sowie Wetterbedingungen wie Schneestürme und Starkregen, Umgebungsbedingungen wie Nacht und Gegenlicht sowie Geländeformen wie Schotter und Steigungen eingestellt werden. Die von den Robotern im virtuellen Raum gelernten Daten werden auf die Bewegungen der physischen Roboter übertragen und durch reale Betriebsdaten kontinuierlich optimiert.
Der Projektleiter, Byeon Seong-jun, Senior Researcher am Koreanischen Eisenbahnforschungsinstitut, erklärte, dass die Leistung autonomer Inspektionsroboter davon abhängt, ob sie die Umgebung genau wahrnehmen und sich stabil bewegen können. Der Kern dieser Forschung besteht darin, die visuelle Wahrnehmungsfähigkeit der Roboter mithilfe des World Foundation Model zu verbessern und durch verstärkendes Lernen sowie Sim2Real-Technologie (Simulation to Reality) sicherzustellen, dass die Roboter über eine Steuerungsstrategie für stabile Bewegungen in realen Gleisumgebungen verfügen.
Dieser Artikel wurde von Wedoany übersetzt und bearbeitet. Bei jeglicher Zitierung oder Nutzung durch künstliche Intelligenz (KI) ist die Quellenangabe „Wedoany“ zwingend vorgeschrieben. Sollten Urheberrechtsverletzungen oder andere Probleme vorliegen, bitten wir Sie, uns unverzüglich zu benachrichtigen. Wir werden den entsprechenden Inhalt umgehend anpassen oder löschen.
E-Mail: news@wedoany.com
relevante Produkte

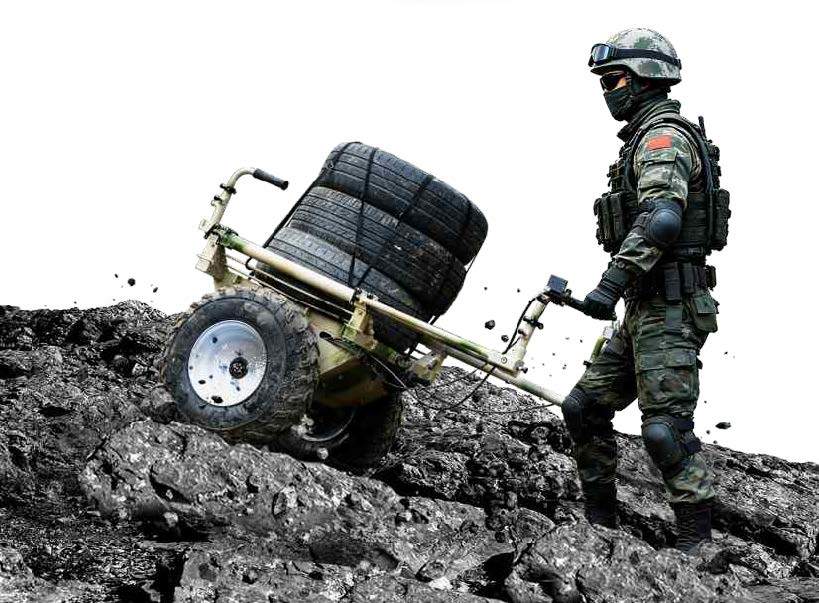
Taktische Einzelmann-Transportplattform
Automation Research Institute Co., Ltd. of China South Industries Group Corporation

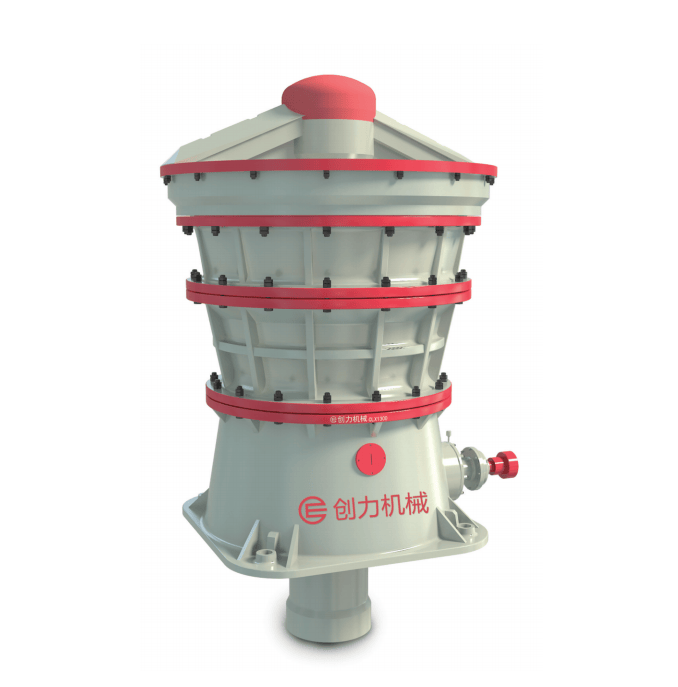
Intelligenter hydraulischer Kreiselbrecher der CLX-Serie
Guangdong CHUANGLI intelligent machinery Equipment Co., LTD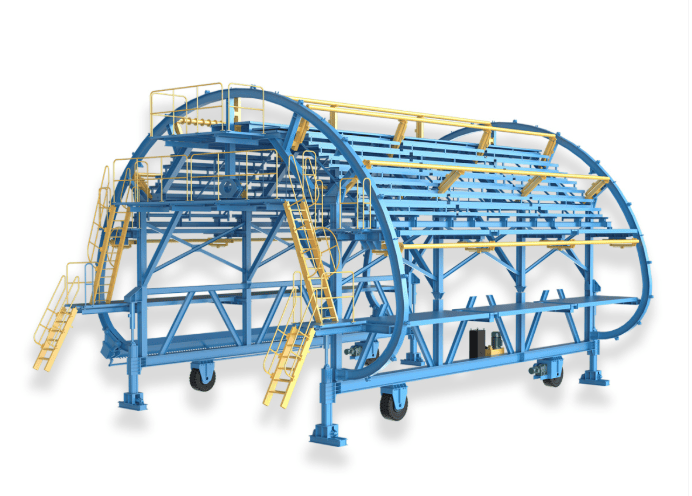
QLZNGJ Intelligenter Bewehrungsstab-Wagen
Luoyang China Railway Qiangli Machinery Co., Ltd.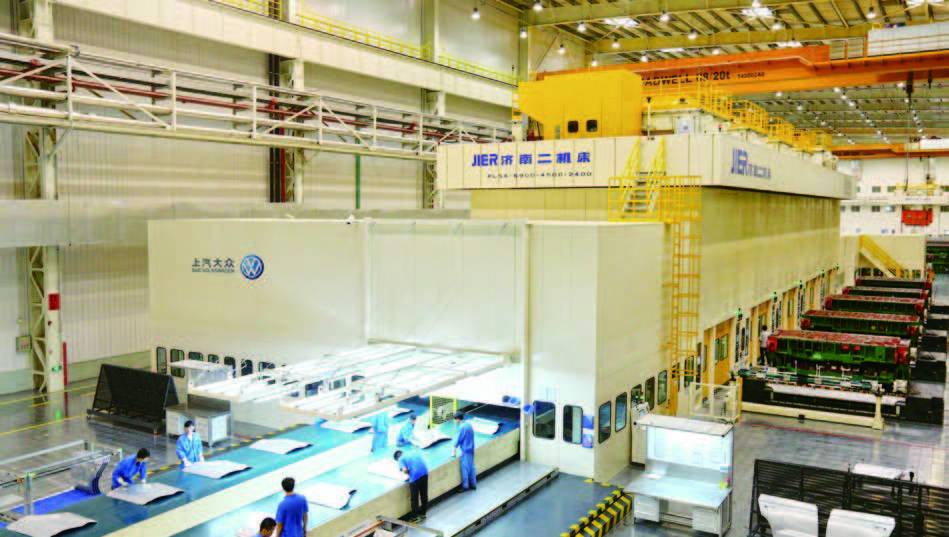
Hochgeschwindigkeits-Flexible Vollautomatische Stanzlinie
JIER Machine-Tool Group Co., Ltd.
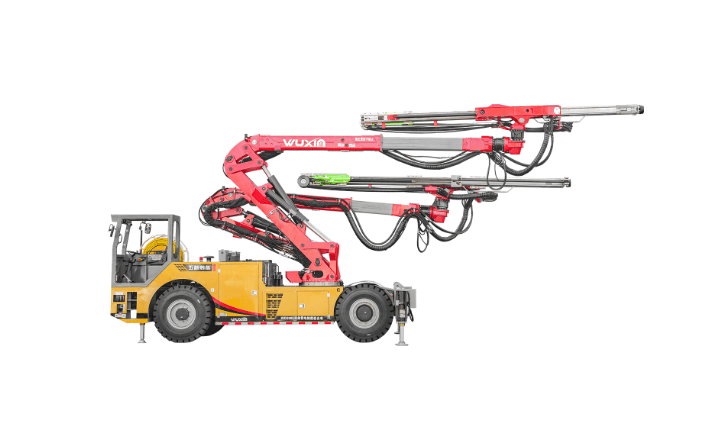
Doppelausleger-Computer-Bohrwagen WD200E
Hunan Wuxin Intelligent Equipment Group Co., Ltd.